arduino-classes
04. Звук и движение
Зуммер и сервопривод SG-90
Тема: Вывод звука с помощью зуммера и управление сервоприводом SG-90. Библиотека Servo, функция tone().
Цель: освоить два новых типа вывода — звук и механическое движение; научиться подключать зуммер и сервопривод, использовать библиотеку Servo, управлять углом поворота и частотой звука; закрепить работу с #define, вводом с потенциометра и кнопки.
Оборудование: Arduino UNO, USB-кабель, макетная плата, провода, зуммер, сервопривод SG-90, потенциометр, кнопка, резистор 10 кОм.
Ход урока
1. Повторение (5 мин)
- Что умеем: управлять светодиодами, читать кнопку, потенциометр, фоторезистор.
- Вспомнить:
#define,pinMode,digitalRead,analogRead,analogWrite,if ... else,INPUT_PULLUP. - Вопрос: а можно ли заставить Arduino издавать звук и двигать что-то механическое?
2. Новые типы вывода (5 мин)
- До сих пор выводами были светодиоды. Сегодня добавим:
- Зуммер — выводит звук.
- Сервопривод — выводит движение (поворот вала на заданный угол).
- Объяснение названий:
- Зуммер — от нем. summen — «жужжать». Устройство, которое пищит.
- Сервопривод — от лат. servus — «слуга» + «привод». Механизм, который «слушается» команды и поворачивается на нужный угол.
- Англ. servo — сокращение от servomechanism.
3. Зуммер: активный и пассивный (10 мин)
- В наборах встречаются два вида зуммеров:
- Активный — пищит сам, как только подано питание. Управляется через
digitalWrite(BUZZER, HIGH). - Пассивный — пищит только при подаче сигнала нужной частоты. Управляется через
tone().
- Активный — пищит сам, как только подано питание. Управляется через
- Если при подаче
HIGHзуммер молчит — он пассивный. Если пищит — активный. - Пассивный зуммер и
tone():tone(BUZZER, 440); // включить звук частотой 440 Гц (нота «ля») delay(500); noTone(BUZZER); // выключить звук - Объяснение названий:
tone— от англ. tone — «тон, звук». Включает звук заданной частоты.noTone— «нет тона». Выключает звук.- Частота измеряется в герцах (Гц). 1 Гц = одно колебание в секунду.
- Человек слышит примерно от 20 Гц до 20 000 Гц.
- Ноты первой октавы (Гц): до — 262, ре — 294, ми — 330, фа — 349, соль — 392, ля — 440, си — 494.
4. Сервопривод SG-90 (10 мин)
- SG-90 — маленький сервопривод, поворачивается на угол от 0° до 180°.
- Три провода:
- Коричневый (или чёрный) — GND.
- Красный — питание 5V.
- Оранжевый (или жёлтый) — сигнальный, к пину Arduino.
- Управляется через библиотеку
Servo. Библиотека — от англ. library — «хранилище». Это готовый набор команд, который подключают к скетчу. - Подключение библиотеки и создание объекта:
#include <Servo.h> // подключаем библиотеку Servo myServo; // создаём объект — «наш сервопривод» - В
setup():myServo.attach(SERVO_PIN); // привязываем сервопривод к пину - В
loop():myServo.write(90); // повернуть на 90° - Объяснение названий:
#include— от англ. include — «включать». Подключает библиотеку.attach— от англ. attach — «прикрепить, привязать». Сообщает, к какому пину подключён сервопривод.write— «записать». Передаёт угол поворота.
- Важно: сервопривод потребляет большой ток. Если он дёргается или Arduino перезагружается — нужен отдельный источник питания (адаптер 9 В через батарейный отсек).
5. Правила подключения (5 мин)
- Зуммер: «+» (длинная ножка или метка) → к пину, «−» → к GND.
- Сервопривод: коричневый → GND, красный → 5V, оранжевый → пин.
- Зуммер и сервопривод подключаем к разным пинам, чтобы работали одновременно.
- Сервопривод не крутим руками — можно сломать редуктор.
- Не подключаем сервопривод к пинам 0 и 1 — они используются для связи с компьютером.
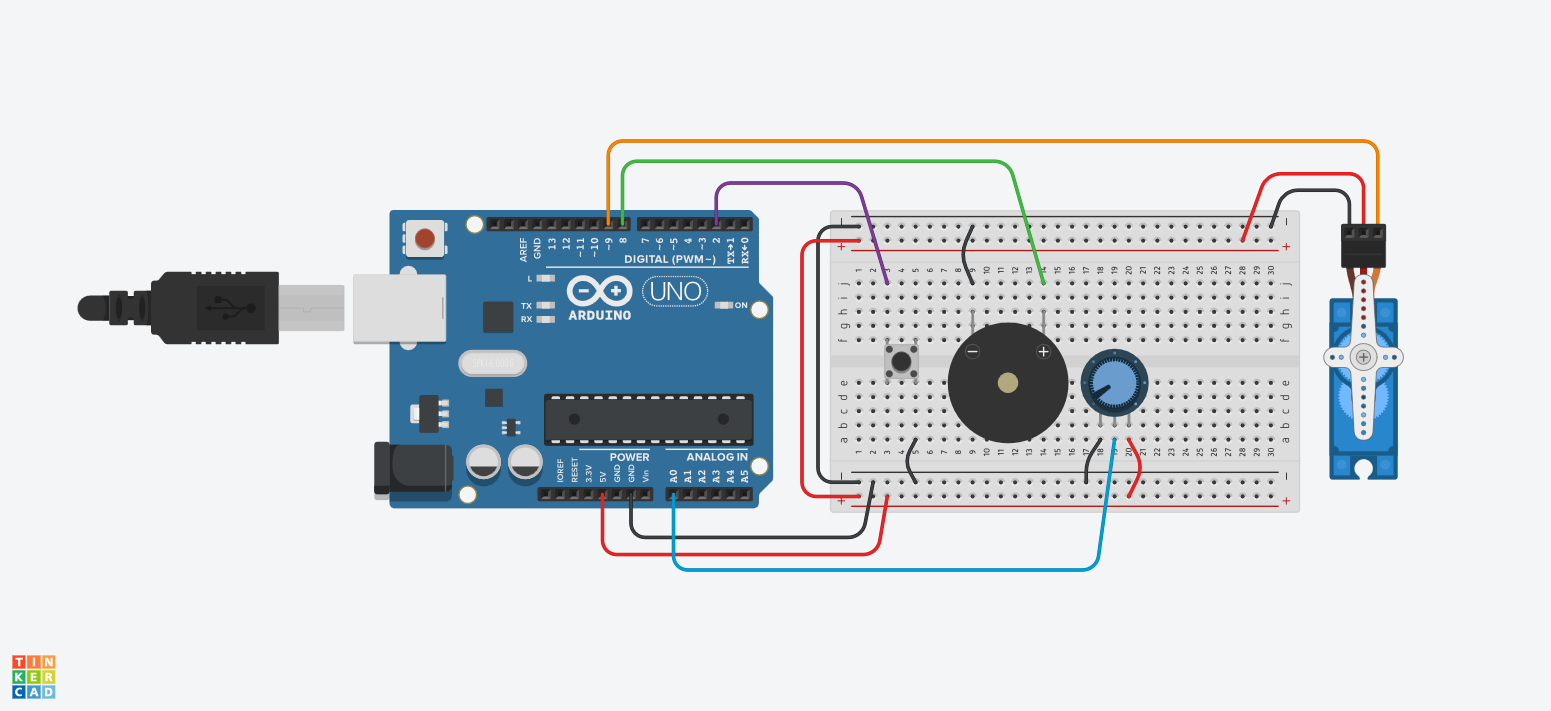
6. Схема подключения (одновременная работа) (5 мин)
- Зуммер:
- «+» → пин 8
- «-» → GND
- Сервопривод:
- сигнальный (желтый) → пин 9
- питание (красный) → 5V
- GND (черный) → GND
- Потенциометр: крайние → 5V и GND, средний → A0
- Кнопка: одна ножка → пин 2, другая → GND
7. Практика 1: пищалка (7 мин)
#define BUZZER 8

void setup() {
  pinMode(BUZZER, OUTPUT);
}

void loop() {
  tone(BUZZER, 440);
  delay(500);
  noTone(BUZZER);
  delay(500);
}
Задание: изменить частоту: 262, 330, 494. Сравнить, как звучит.
8. Практика 2: сирена (8 мин)
#define BUZZER 8

void setup() {
  pinMode(BUZZER, OUTPUT);
}

void loop() {
  tone(BUZZER, 400);
  delay(300);
  tone(BUZZER, 800);
  delay(300);
}
Задание: сделать «пожарную сирену», «звук капли», «звук робота» — меняя частоты и задержки.
9. Практика 3: мелодия (8 мин)
#define BUZZER 8

void setup() {
  pinMode(BUZZER, OUTPUT);
}

void loop() {
  tone(BUZZER, 262); delay(300);  // до
  tone(BUZZER, 294); delay(300);  // ре
  tone(BUZZER, 330); delay(300);  // ми
  tone(BUZZER, 349); delay(300);  // фа
  tone(BUZZER, 392); delay(300);  // соль
  noTone(BUZZER);
  delay(1000);
}
Задание: сыграть «Чижик-пыжик» или другую простую мелодию.
10. Практика 4: сервопривод-стрелка (8 мин)
#include <Servo.h>

#define SERVO_PIN 9
Servo myServo;

void setup() {
  myServo.attach(SERVO_PIN);
}

void loop() {
  myServo.write(0);
  delay(1000);
  myServo.write(90);
  delay(1000);
  myServo.write(180);
  delay(1000);
  myServo.write(90);
  delay(1000);
}
Задание: изменить углы и задержки. Сделать так, чтобы сервопривод двигался как маятник часов.
11. Практика 5: сервопривод от потенциометра (8 мин)
#include <Servo.h>

#define SERVO_PIN 9
#define POT A0
Servo myServo;

void setup() {
  myServo.attach(SERVO_PIN);
}

void loop() {
  int value = analogRead(POT);   // 0..1023
  int angle = value / 6;         // 0..170
  myServo.write(angle);
  delay(15);
}
Задание: сделать так, чтобы при повороте ручки сервопривод плавно поворачивался. Подобрать делитель так, чтобы угол шёл от 0 до 180.
12. Практика 6: сигнализация (5 мин)
- Кнопка нажата → зуммер пищит + сервопривод поворачивается на 90°.
- Кнопка отпущена → тишина + сервопривод на 0°.
#include <Servo.h>

#define BUZZER 8
#define SERVO_PIN 9
#define BTN 2

Servo myServo;

void setup() {
  pinMode(BUZZER, OUTPUT);
  pinMode(BTN, INPUT_PULLUP);
  myServo.attach(SERVO_PIN);
}

void loop() {
  int state = digitalRead(BTN);

  if (state == LOW) {
    tone(BUZZER, 800);
    myServo.write(90);
  } else {
    noTone(BUZZER);
    myServo.write(0);
  }
}
13. Вопросы для обсуждения (5 мин)
- Чем отличается активный зуммер от пассивного?
- Что делает
tone()? Что измеряется в герцах? - Как выключить звук?
- Что такое библиотека? Зачем нужна
Servo? - Что делает
myServo.attach()иmyServo.write()? - Почему сервопривод может дёргаться при питании от Arduino?
- Почему нельзя крутить сервопривод руками?
- Как перевести значение с потенциометра (0…1023) в угол (0…180)?
14. Итог и рефлексия (5 мин)
- Что нового узнали о выводе звука и движении?
- Что было самым интересным?
- Какие правила подключения запомнили?
- Домашнее задание: придумать проект, где зуммер и сервопривод работают вместе (например, «робот-охранник», «музыкальная шкатулка»).
Ключевые слова для запоминания
Зуммер, активный, пассивный, tone, noTone, частота, герц, сервопривод, servo, SG-90, угол, #include, библиотека, Servo, attach, write, myServo, analogRead, digitalRead, INPUT_PULLUP, if, else, LED_R-стиль именования: BUZZER, SERVO_PIN, BTN, POT.